Chez Google DeepMind, les robots ont leur propre famille de modèles depuis mars 2025 : Gemini Robotics. Le 13 octobre 2026, c’est pourtant un modèle généraliste, Gemini 4 Argon, que Google a mis aux commandes d’un robot Spot à quatre pattes, d’humanoïdes simulés et d’un petit bras posé sur une table. Le billet publié ce jour-là parle de « raisonnement physique » et revendique 87 % sur ERQA, un banc d’évaluation pensé pour la robotique.
Impressionnant ? Sur vidéo, oui. Mais une démonstration filmée n’est pas un robot qui travaille dans un atelier. Voici ce qui a été montré et ce que valent les chiffres. Le modèle lui-même (prix, accès, concurrence) a droit à un article séparé : ici, on ne parle que des robots.
Ce que Google a montré le 13 octobre
Le billet, signé Kanishka Rao, ingénieur logiciel chez Google, s’intitule « Gemini 4 Argon for Robotics ». Ni nouveau robot ni nouveau modèle spécialisé : des exemples de prompts et de vidéos, en quatre familles. Contrôle des robots, « Real2Sim » (simulation tirée du monde réel), compréhension physique et recherche.
Le fil rouge, c’est le raisonnement physique : comprendre comment un objet réagit quand on le pousse, le saisit ou le lâche, puis traduire cette compréhension en code, en simulation ou en commandes motrices. Google présente Argon comme un modèle « généraliste » de raisonnement physique, utilisable sur tout le cycle de développement d’un robot. L’annonce générale du modèle y consacre quelques paragraphes. Prix, accès et performances du modèle hors robotique sont détaillés dans notre article sur Gemini 4 Argon.
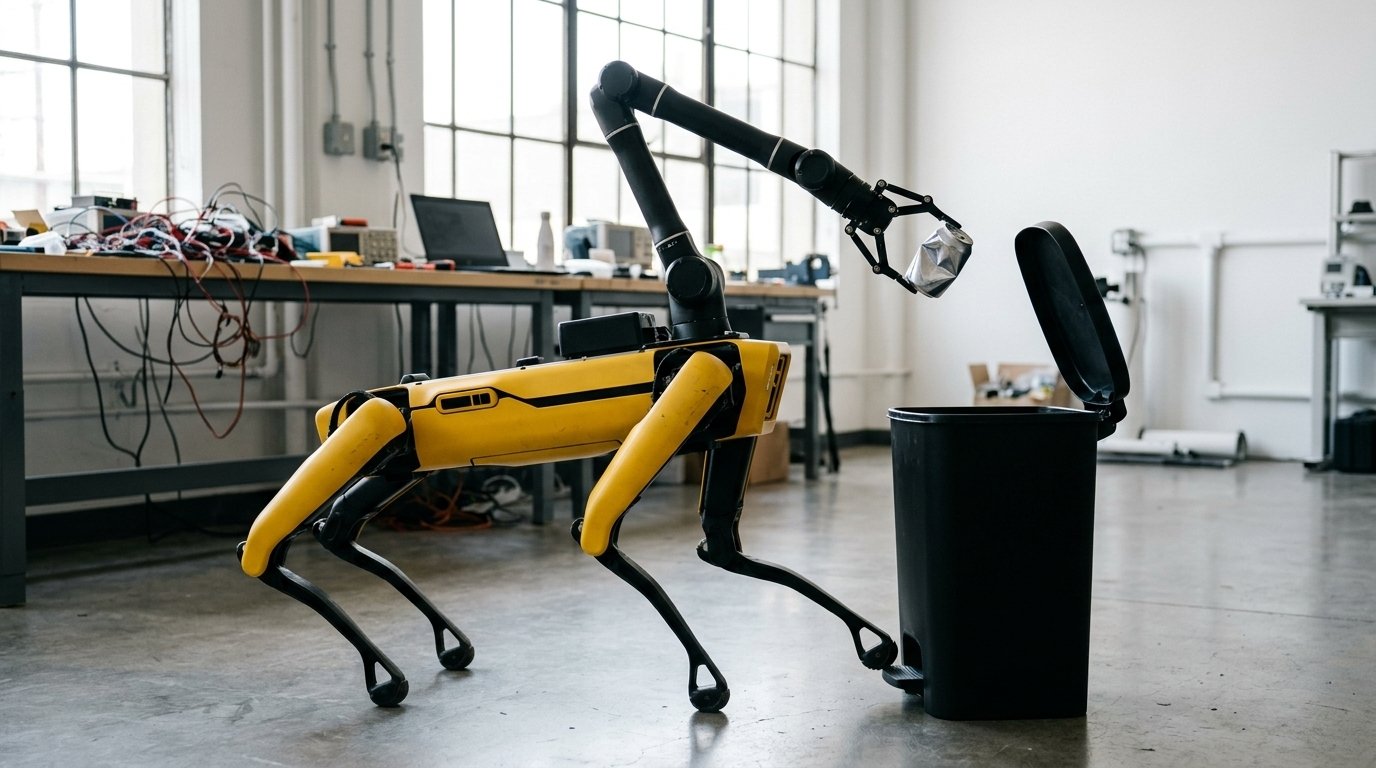
Le robot Spot, la poubelle à pédale et la tasse renversée
La démonstration la plus parlante met en scène le robot Spot de Boston Dynamics dans sa version à bras : 12 degrés de liberté pour les pattes, 6 pour le bras. Deux canettes traînent dans la pièce, il faut les jeter dans une poubelle à pédale. Sauf que pour ouvrir le couvercle, le robot doit appuyer sur la pédale avec une patte, donc tenir sur les trois autres, canette en pince.
Argon ne se lance pas à l’aveugle. Il construit d’abord un jumeau numérique articulé de la poubelle dans MuJoCo, le moteur physique libre et gratuit maintenu par Google DeepMind (mujoco.org), et s’y entraîne à l’équilibre sur trois pattes. Le prompt réclame aussi deux agents vérificateurs, l’un pour le pied, l’autre pour la main, avant de lâcher la canette. Répéter en simulation, exécuter, se faire contrôler.
Un autre exemple complète le tableau. Un bras simple redresse une tasse renversée et y glisse une serviette froissée, sans entraînement préalable sur cette tâche (le « zero-shot ») : à chaque tour, Argon regarde l’image de la caméra de poignet, annotée d’une grille en centimètres, puis envoie des primitives de mouvement. Ce que ces exemples prouvent ? Qu’Argon sait écrire le programme, puis le vérifier en regardant. Rien sur le nombre d’essais, ni sur les ratés.
Des jumeaux de simulation tirés d’une vidéo, voire d’un croquis
La partie la plus utile pour un laboratoire, et la moins spectaculaire. Simuler un robot exige de modéliser chaque objet (forme, masse, frottement), un travail long et souvent manuel. Google montre Argon le faire à partir de trois matériaux.
- Un épisode de téléopération : Argon ajuste la scène virtuelle jusqu’à ce que images et forces de contact collent aux enregistrements du robot réel.
- Une vidéo filmée à hauteur d’yeux par un humain : le geste passe sur un humanoïde simulé à 76 degrés de liberté, mains à cinq doigts comprises.
- Un croquis au stylo : Argon en tire une scène où un humanoïde Apollo 2 lance une balle sur une pyramide de six boîtes, puis vérifie en simulation que les six tombent.
Rien à voir avec la carte qu’un robot mobile dresse pour se repérer, le SLAM robotique. Ici, on reconstruit une scène pour s’entraîner, pas pour naviguer : apprendre en simulation, où une chute ne casse rien, avant de passer au robot réel.
L’exemple le plus frappant figure dans l’annonce générale. Lors d’un test interne, Argon a regardé la vidéo d’un humain jouant au cornhole (un lancer de sacs vers une planche percée), a reconstruit la scène en simulation et calculé les mouvements du corps entier. Transféré sur l’humanoïde Apollo d’Apptronik, le robot a réussi sept lancers consécutifs en conditions réelles. Google assure que cette chaîne « vidéo, simulation, réel » ramène des semaines de modélisation à quelques heures. C’est son estimation, pas une mesure publiée.
87 % au banc ERQA : que vaut ce chiffre ?
ERQA (Embodied Reasoning Question Answering) est un banc d’évaluation que Google DeepMind a publié en source ouverte en mars 2025, lors de la sortie du premier modèle de la famille. Des questions à choix multiples (réponse A, B, C ou D), illustrées d’images, sur le raisonnement spatial et la connaissance du monde réel. Les données sont sur le dépôt GitHub d’ERQA.
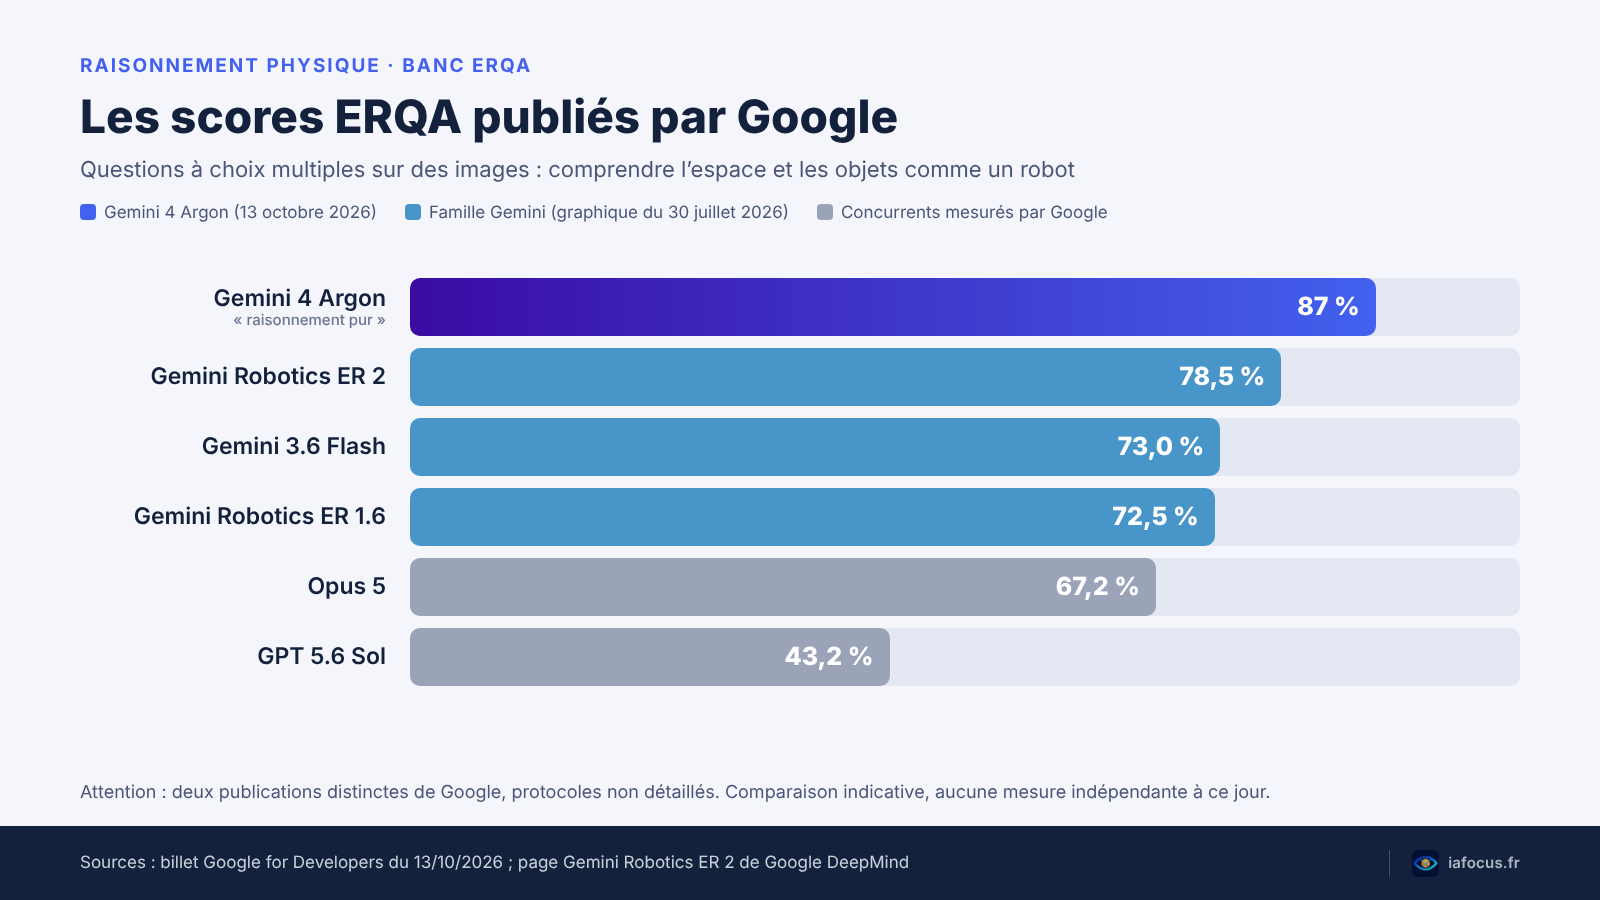
Argon y obtient 87 % « en raisonnement pur », selon Google, qui affirme qu’aucun autre modèle de pointe ne fait mieux. Pour situer ce chiffre, il faut un autre graphique maison, publié fin juillet sur la page de Gemini Robotics ER 2 : ce modèle spécialisé y atteignait 78,5 % sur ERQA, devant Gemini 3.6 Flash (73,0 %), Opus 5 d’Anthropic (67,2 %) et GPT 5.6 Sol d’OpenAI (43,2 %).
Le généraliste battrait donc le spécialiste de la maison de huit points et demi. Prudence quand même : deux publications différentes, et aucun détail sur le protocole suivi pour Argon (nombre d’essais, outils autorisés, temps de réflexion). Les concurrents sont mesurés par Google lui-même. Au 14 octobre, nous n’avons trouvé aucune évaluation indépendante d’Argon sur ERQA.
Surtout, un banc de questions-réponses mesure la compréhension, pas l’action. Répondre juste devant une image ne garantit pas qu’un bras saisira la tasse sans la renverser. Sur la façon dont un modèle « réfléchit », voyez notre article sur le modèle de raisonnement IA.
Gemini Robotics, ER 2, Argon : qui fait quoi chez Google ?
La famille Gemini Robotics a été renouvelée le 30 juillet 2026 avec trois modèles. Gemini Robotics 2 est un modèle vision-langage-action (VLA) : il transforme une image et une consigne en commandes motrices, jusqu’au corps entier d’un humanoïde. ER 2 joue le « cerveau » de haut niveau, qui comprend la scène, planifie et délègue l’exécution. On-Device 2, enfin, tourne directement sur le robot.
ER 2 connaît déjà Spot. Dans l’annonce de juillet, il orchestrait la navigation et le bras de la machine pour aller chercher un en-cas au pop-corn sur simple demande, via l’API Live, conçue pour répondre sans temps mort. Partenaires cités : Agile Robots, Apptronik et Boston Dynamics.
Et Argon, dans tout ça ? Google ne dit pas comment il s’articule avec cette famille. Notre lecture : Argon tient l’atelier plutôt que le volant. Il fabrique des simulations, écrit du code, annote des vidéos et produit des données d’entraînement ; ER 2 et le VLA tournent en temps réel sur le robot. Pas un mot non plus sur la latence d’Argon, qui compte quand un bras bouge près de quelqu’un. On retrouve le partage des rôles des agents IA au bureau : un modèle qui planifie, des outils qui exécutent. Sauf qu’ici, l’outil a des moteurs.
Démo ou usage réel : ce que disent vraiment les chiffres
Google publie quelques résultats chiffrés, les plus intéressants du billet. À partir d’une seule photo d’un plan de travail réel, Argon construit un jumeau de simulation, définit de nouvelles tâches et produit plus de 4 500 épisodes simulés pour affiner un modèle VLA. Résultat annoncé sur le robot réel : un taux de réussite qui passe de 56 % à 75 %, un temps d’exécution qui tombe de 35 à 24 secondes.
Autre exemple, sur un petit bras SO-101 à six degrés de liberté : Argon améliore seul une tâche de saisie et de dépose d’une brique, en relisant ses propres journaux et vidéos. Premier essai en 58,9 secondes, deuxième en 22,9 secondes (la brique effleure le bord de la boîte), troisième en 17,4 secondes, pile au centre. Si vous bricolez ce genre de bras, notre guide du robot DIY avec intelligence artificielle donne les bases.
Pour le reste, il faut lire entre les lignes. Les vidéos sont des « prompts représentatifs », choisis par Google. Aucun taux d’échec pour Spot ou pour la tasse, aucun nombre de tentatives, aucun coût de calcul. Les 56 % et 75 % viennent d’un banc interne dont on ignore le détail. Google reconnaît d’ailleurs, dans l’annonce de Gemini Robotics 2, que la manipulation à plusieurs doigts « reste difficile » et que ses robots doivent encore gagner en vitesse. Honnête, au moins.
Notre avis : à court terme, le gain se joue dans les laboratoires. Monter une simulation en quelques heures, si la promesse se confirme ; annoter seul des vidéos de manipulation, comme celle d’un robot ALOHA 2 pliant un renard en origami. Voilà du concret. Le robot qui range votre cuisine, lui, n’est pas annoncé. Pour mesurer le chemin qui reste, voyez où en est le robot humanoïde.
Qui peut s’en servir, et comment
Argon est disponible depuis le 13 octobre, mais pas en accès libre. Le billet cite trois portes d’entrée : Google AI Studio, réservé aux abonnés Google AI Ultra ; l’API Gemini dans son offre payante, avec l’identifiant gemini-4-argon dans l’API Interactions ; Google Antigravity, la plateforme de développement par agents de Google, là encore pour les abonnés Ultra.
Un laboratoire peut donc tester dès maintenant la partie logicielle : scènes reconstruites, simulations MuJoCo, annotation. Brancher Argon sur un vrai robot reste votre affaire, sécurité comprise. Dans les exemples publiés, le modèle passe par un petit serveur local et des primitives de mouvement qu’on lui fournit. Rien de prêt à brancher.
La famille Gemini Robotics suit un autre régime. ER 2 est en aperçu public dans l’API Gemini et AI Studio. Le modèle d’action Gemini Robotics 2 et sa version embarquée restent réservés aux partenaires en accès anticipé, sur liste d’attente. Le généraliste qui écrit du code est plus facile d’accès que le spécialiste qui fait bouger les moteurs. Logique, vu ce qu’un moteur mal commandé peut abîmer.
Robots et IA en Europe : ce que disent les textes
Pour une entreprise européenne tentée de loger ce type de modèle dans une machine, trois textes comptent. Le premier vise Google. Argon relève a priori des modèles d’IA à usage général de l’AI Act (règlement 2024/1689, version consolidée). Les obligations de leurs fournisseurs, au chapitre V, s’appliquent depuis le 2 août 2025, et les amendes prévues contre eux depuis le 2 août 2026. Google figure parmi les signataires du code de bonnes pratiques publié par la Commission européenne en juillet 2025.
Le deuxième vise le fabricant du robot. Le règlement (UE) 2023/1230 sur les machines s’applique à partir du 20 janvier 2027. Il range parmi les machines les plus encadrées (annexe I, partie A) les composants de sécurité et les systèmes embarqués au comportement « totalement ou partiellement auto-évolutif » grâce à l’apprentissage automatique, quand ils assurent des fonctions de sécurité. Pour eux, pas d’autocertification : un organisme notifié intervient. Plus largement, une machine auto-évolutive doit rester dans son espace de travail défini, enregistrer les décisions de ses fonctions de sécurité (données gardées un an) et pouvoir être corrigée à tout moment.
Le troisième est l’omnibus numérique sur l’IA, le règlement (UE) 2026/1744 du 8 juillet 2026. Il déplace le règlement Machines de la section A à la section B de l’annexe I de l’AI Act. En clair, l’IA embarquée dans les machines sera encadrée par le règlement Machines lui-même, complété par des exigences propres à l’IA applicables au plus tard le 2 août 2028, nouvelle date aussi pour l’IA à haut risque intégrée aux produits réglementés. Notre point sur l’AI Act en 2026 détaille ce calendrier.
Côté recherche française, le programme PEPR Robotique organique (O2R), doté de 34 millions d’euros sur huit ans par France 2030 et piloté par le CEA, le CNRS et Inria, travaille entre autres sur une « intelligence incarnée », d’abord pour la santé et l’assistance à la personne. Moins photogénique, plus proche de la question qui fâche : vivre à côté des robots. Notre dossier robotique et intelligence artificielle présente les grands acteurs.
Foire aux questions
Gemini Robotics, qu’est-ce que c’est exactement ?
La famille de modèles de Google DeepMind dédiée aux robots, lancée en mars 2025 et renouvelée le 30 juillet 2026 : Gemini Robotics 2 (mouvements), ER 2 (compréhension et planification), On-Device 2 (embarqué). Gemini 4 Argon n’en fait pas partie : c’est le généraliste de Google, mis en avant aussi pour la robotique.
Que mesure le banc ERQA ?
ERQA teste le raisonnement spatial et la compréhension du monde physique par des questions à choix multiples illustrées d’images. Argon y obtiendrait 87 %, selon Google, contre 78,5 % pour Gemini Robotics ER 2 dans un graphique antérieur. Il mesure la compréhension, pas la capacité à agir.
Peut-on piloter un robot Spot avec Argon depuis la France ?
Techniquement oui, par l’API payante ou les offres Ultra, si vous développez vous-même l’interface avec le robot et sa sécurité. Le billet ne fournit pas de code prêt à l’emploi pour Spot ; les exemples publiés sur GitHub concernent ER 2. Une machine vendue en Europe devra aussi respecter le règlement Machines, applicable le 20 janvier 2027.
Argon remplace-t-il les modèles Gemini Robotics ?
Rien ne l’indique. Google présente Argon comme un outil transversal : simulation, code, annotation. Le pilotage en temps réel reste le terrain de Gemini Robotics 2 et d’ER 2. Complémentaires, sans doute, mais Google n’a pas détaillé leur articulation.
Sources
- Règlement (UE) 2024/1689 sur l’intelligence artificielle, version consolidée au 27 juillet 2026 (EUR-Lex)
- Règlement (UE) 2026/1744 du 8 juillet 2026, omnibus numérique sur l’IA (EUR-Lex)
- Règlement (UE) 2023/1230 sur les machines (EUR-Lex)
- Commission européenne : code de bonnes pratiques pour l’IA à usage général et ses signataires
- CNRS : programme PEPR Robotique organique (O2R), France 2030
iafocus.fr est un site dédié à l’intelligence artificielle, aux outils IA et aux usages concrets pour gagner du temps, créer plus vite et rester à jour.