La slam robotique, ou localisation et cartographie simultanées, s’est imposée comme l’une des pierres angulaires de la robotique mobile. On la désigne souvent par son acronyme anglais, SLAM (Simultaneous Localization And Mapping). Le principe : permettre à des robots autonomes d’évoluer sans GPS, en se construisant une représentation précise de leur environnement tout en estimant leur propre position. Alors que la navigation autonome devient un passage obligé pour les véhicules autonomes et d’autres systèmes mobiles, ce procédé retient l’attention des chercheurs comme des industriels. Comment fonctionne, au juste, la slam robotique ? Quelles techniques dominent, et pour quels usages ?
Qu’est-ce que la slam robotique et pourquoi est-elle indispensable ?
Derrière ce terme technique se cache un problème de fond : permettre à un robot qui évolue dans un espace inconnu de construire en temps réel la carte de cet espace, tout en situant avec précision sa position sur cette même carte. Longtemps, ce double exercice appartenait à la science-fiction. Il joue désormais un rôle central dans l’essor de la robotique mobile. En octobre 2026, Google a confié une partie de ce raisonnement spatial à un grand modèle de langage : voir notre analyse de Gemini Robotics.
Dans les environnements intérieurs ou extérieurs où le signal GPS fait défaut ou manque de précision, la slam robotique prend le relais. Pour creuser le principe du SLAM, retenez déjà ceci : grâce à la fusion de données issues de capteurs de plusieurs types (caméras, lidars, ultrasons ou IMU), le robot parvient à s’orienter, à éviter les obstacles et à planifier des trajectoires fiables. Cette avancée technique prépare le terrain de la navigation autonome et permet à une multitude de machines de gagner en autonomie comme en efficacité.
Envie de tester ces principes à petite échelle ? Notre guide pratique explique comment construire un robot DIY avec intelligence artificielle.
Fonctionnement et principes de base de la localisation et cartographie simultanées
Pour cartographier son environnement et déterminer sa localisation, le robot doit intégrer en continu de nouvelles informations sensorielles. Pour y arriver, il s’appuie sur des algorithmes slam sophistiqués, capables de traiter ce flot continu d’observations tout en réduisant au minimum les erreurs propres aux mesures.
L’idée centrale : faire évoluer en parallèle deux cartes mentales. L’une représente l’environnement, sous la forme d’une carte dynamique qui s’enrichit au fil des déplacements. L’autre évalue en permanence la position du robot, ajustée au mieux par rapport à cette carte. Les progrès des algorithmes slam ont considérablement amélioré la précision et la robustesse de ces calculs, si bien que le système reste fiable même dans des lieux complexes ou changeants.
Les principales techniques de slam utilisées en robotique mobile
Les concepteurs de robots autonomes emploient plusieurs méthodes pour appliquer la slam robotique, selon les contraintes et les applications visées.
Parmi elles, certaines approches sortent nettement du lot et montrent la richesse d’un domaine en constante évolution. Quelques-unes des techniques de slam les plus utilisées, selon le type de capteur embarqué :
- Slam visuel : Repose surtout sur des caméras pour extraire des points caractéristiques de l’environnement. Le robot compare ces points d’une image à l’autre et ajuste ainsi carte et position.
- Slam monoculaire : Se contente d’une seule caméra. Le coût matériel baisse, mais retrouver la profondeur, donc la structure 3D de l’espace, devient plus compliqué.
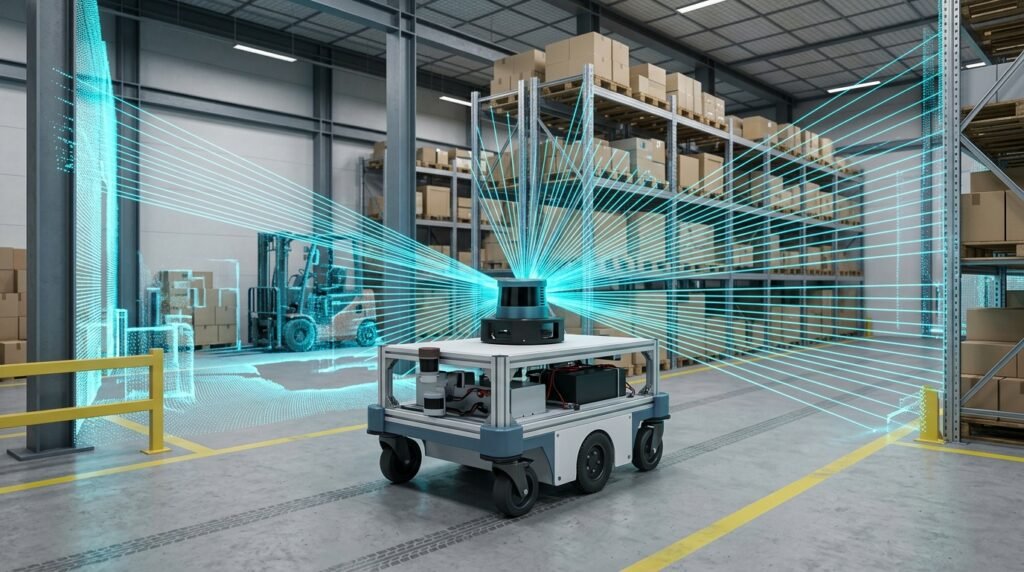
- Slam lidar : Mise sur des balayeurs laser pour obtenir rapidement une image très précise des distances autour du robot. Une image tout indiquée pour la cartographie d’environnements vastes ou mal éclairés.
- Slam inertiel : Associe des centrales à inertie à d’autres capteurs, pour corriger les écarts dus aux mouvements rapides ou aux pertes passagères de données visuelles ou laser.
Comparaison entre slam monoculaire et slam visuel stéréo
Entre slam monoculaire et stéréo, le choix pèse lourd sur la qualité des résultats. La méthode monoculaire a pour elle la légèreté et un coût modeste. Mais elle oblige à recourir à des astuces mathématiques pour estimer les profondeurs à partir du déplacement du robot. Le revers : ce compromis peut ralentir l’adaptation à des espaces très encombrés ou en mouvement.
À l’inverse, le slam basé sur deux caméras (stéréo) évalue directement la distance, grâce à la disparité entre les images gauche et droite. La carte se construit plus vite et gagne en fiabilité, en particulier dans les scènes qui changent sans cesse, comme les usines ou les espaces publics. Contrepartie : il réclame plus de calculs et une calibration initiale à soigner.
L’apport du lidar et des capteurs multiples dans les robots autonomes
Associé à d’autres capteurs (ultrasons ou GPS de secours, par exemple), le lidar rend les équipements mobiles plus résistants face à des conditions extrêmes. Résultat : certains modèles de véhicules autonomes « voient » leur environnement à 360 degrés, même dans l’obscurité ou lors de brusques changements de lumière. La sécurité et la fluidité des déplacements y gagnent. C’est ce qui permet aujourd’hui à un robotaxi de transporter des passagers en ville, à Zagreb ou à Hambourg.
Cumuler plusieurs modes de détection aide aussi à compenser les faiblesses propres à chaque technologie. Un capteur tombe en panne un moment, ou subit des perturbations ? Le système global continue de fonctionner sans interruption majeure, et la localisation reste fiable en toutes circonstances.
Comment les algorithmes slam transforment-ils la navigation autonome ?
La slam robotique dépasse le simple outil technique : elle a bouleversé l’approche de la navigation autonome, dans l’industrie comme dans la recherche. Les usages se multiplient, dans des secteurs très différents, des transports à la logistique en passant par le médical ou l’exploration souterraine.
Dotés d’algorithmes slam de différents types, les robots mobiles adaptent leurs itinéraires en temps réel. Un objet nouveau, une zone inaccessible ? Ils les repèrent et les évitent à la volée, et leurs cartes s’affinent au fil des missions. Cette capacité à apprendre en continu améliore l’efficacité énergétique et réduit drastiquement les risques d’accident ou de collision — un point décisif pour les véhicules autonomes qui circulent dans des environnements partagés.
Applications concrètes dans différents domaines
À l’hôpital, certains robots livrent des médicaments en suivant des trajets sûrs, sans gêner le personnel ni les patients. Dans les entrepôts, des chariots équipés de techniques de slam se déplacent seuls et manipulent des charges lourdes sans intervention humaine.
En ville, des navettes en navigation autonome peuvent desservir des quartiers entiers ou livrer des colis en express. Chaque application demande d’ajuster les algorithmes et les outils de cartographie : preuve de l’incroyable polyvalence de la slam robotique.
Défis actuels et perspectives d’évolution
Les avancées sont spectaculaires, mais la slam robotique a encore plusieurs obstacles à franchir. Une priorité pour les équipes de recherche : maintenir une localisation précise dans des environnements vastes, dynamiques ou qui changent souvent. Et réduire la consommation d’énergie comme la puissance de calcul nécessaire reste un gros chantier, surtout pour de petits robots mobiles.
Beaucoup d’espoirs reposent sur de nouveaux algorithmes slam hybrides, qui associent intelligence artificielle et traitement de données multisources. À terme, leur généralisation pourrait transformer la mobilité urbaine, industrielle et domestique, et placer la navigation autonome au centre de nombreux services innovants.
Les meilleures pratiques pour intégrer la slam robotique dans un projet
Réussir un projet de robotique mobile qui exploite la slam demande un savant mélange d’ingéniosité et de rigueur technique. Concrètement, il faut bien choisir les capteurs, calibrer soigneusement l’ensemble des composants et adapter régulièrement les algorithmes au contexte opérationnel.
Quelques conseils qui comptent vraiment, pour qui veut tirer profit de la localisation et cartographie simultanées dans ses développements :
- Analyser finement l’environnement cible (taille, luminosité, présence d’obstacles mouvants)
- Choisir des combinaisons de capteurs en fonction du niveau de précision recherché
- Penser à mettre à jour régulièrement logiciels et firmwares, histoire de bénéficier des dernières avancées en correction d’erreur et en optimisation
- Adapter la stratégie de cartographie à la fréquence des interventions humaines dans la zone couverte
- Prévoir une phase de tests intensifs en conditions réelles, pour s’assurer que la solution tient la route
| Type de slam | Avantages | Inconvénients |
|---|---|---|
| Monoculaire | Coût limité, faible encombrement | Profondeur difficile à estimer, nécessite plus de calculs |
| Visuel stéréo | Évaluation précise de la profondeur, adaptation rapide | Coût matériel plus élevé, sensibilités aux conditions lumineuses |
| Lidar | Grande précision, utile dans l’obscurité | Prix élevé, parfois sensible aux particules dans l’air |
| Inertiel | Robuste aux mouvements rapides, compense pertes temporaires de signal | Biais cumulatifs, dépendance aux autres capteurs |
La slam robotique et la révolution de la mobilité intelligente
Plus on explore les applications de la slam robotique, plus on mesure son poids dans la transformation des transports et des services automatisés. Associée à d’autres technologies émergentes, cette discipline place la robotique mobile au centre de la ville intelligente et de la production flexible, sans oublier l’assistance personnalisée.
Logistique plus efficace, sécurité routière renforcée, gestion dynamique des flux urbains : face à des problèmes aussi différents, la capacité des robots autonomes à se localiser et à cartographier de manière fiable n’a jamais été aussi stratégique. Suivre l’évolution de la slam robotique, c’est accompagner l’arrivée de solutions de mobilité toujours plus intuitives et collaboratives. Et plus respectueuses de leur environnement.