Le 11 octobre 2026, le compteur du rover Perseverance a affiché 45,22 km. Aucun engin n’avait jamais roulé aussi loin à la surface d’un autre monde. Deux mots expliquent ce record de Perseverance : navigation autonome. Le rover de la NASA voit le terrain en relief, repère les obstacles et choisit lui-même sa trajectoire, sans attendre les ordres de la Terre à chaque mètre.
Le mot fait rêver, et il prête à confusion. AutoNav, le logiciel qui conduit Perseverance, n’a rien d’un chatbot. D’après ce que publie le JPL, c’est de la robotique très bien huilée, qui tourne sur des processeurs modestes. Voici comment il fonctionne, ce qui a changé depuis 2021, où se cache vraiment l’IA sur Mars et ce qui freine encore le rover.
Un record de 45,22 km, mesuré au compteur
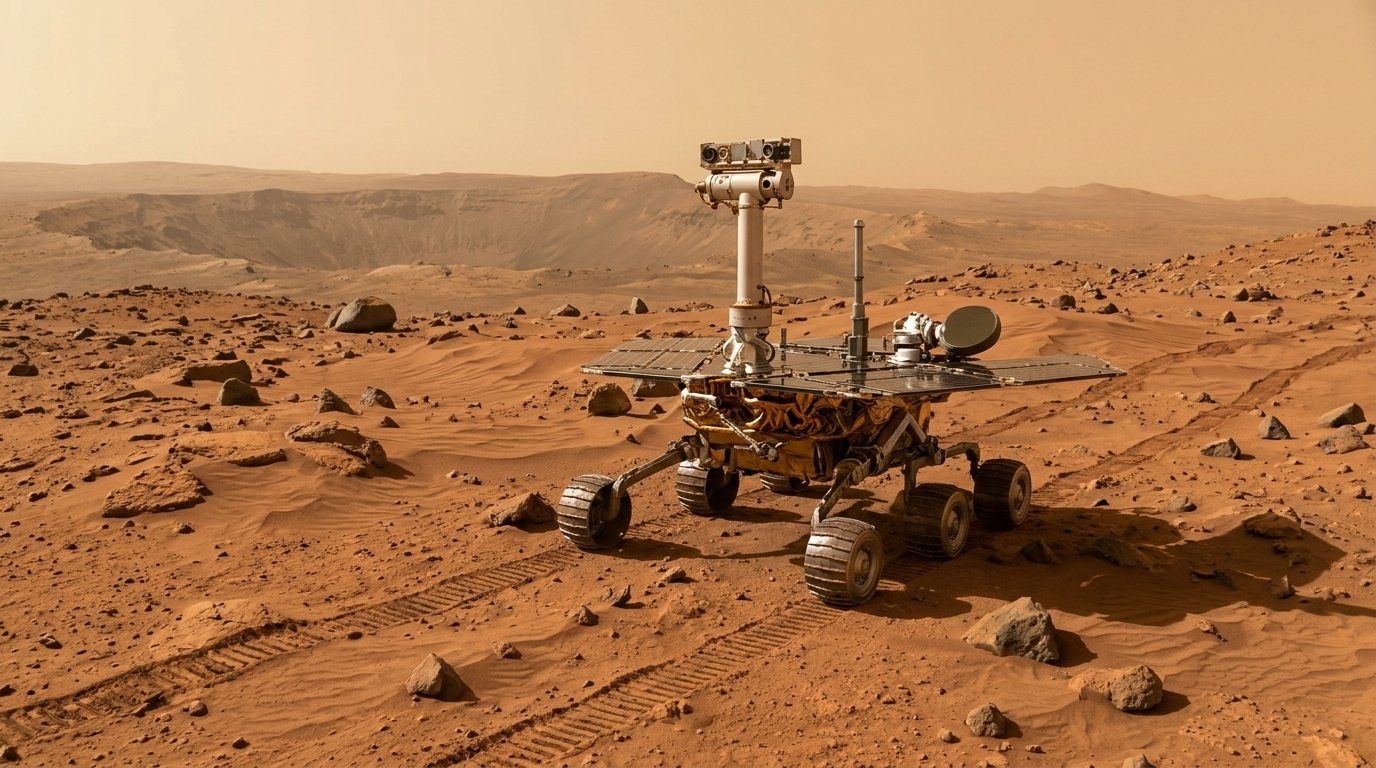
La NASA a officialisé le chiffre le 12 octobre. La veille, au 2 006e jour martien (sol) de la mission, un trajet de 91,31 m a fait passer le compteur de Perseverance devant les 45,16 km d’Opportunity, l’ancien recordman. Opportunity avait mis près de quinze ans, entre 2004 et 2018, pour accumuler sa distance. Perseverance l’a dépassée en cinq ans et demi.
Les autres sont loin derrière. Curiosity, toujours au travail dans le cratère Gale, dépasse les 38,07 km. Sur la Lune, l’équipage d’Apollo 17 avait couvert 35,7 km en 1972, le rover soviétique Lunokhod 2 environ 39 km l’année suivante : Perseverance les avait déjà doublés en route.
D’où vient l’écart avec ses aînés ? La NASA le dit sans détour : une grande partie du mérite revient à la conduite autonome. Le rover a parcouru plus de 90 % de sa distance totale avec AutoNav chargé d’évaluer le terrain, contre environ 5 % pour Spirit et Opportunity, qui inauguraient la première version du système. Sur Perseverance, navigation autonome et vitesse ne s’opposent plus : il évalue le terrain à sa vitesse de pointe ou presque.
Le cahier des charges fait sourire : la mission d’origine prévoyait au plus une vingtaine de kilomètres (12,4 miles). Une première prolongation, commencée en octobre, doit mener l’exploration du bord du cratère Jezero jusque vers la fin de 2028.
Pourquoi un rover martien doit conduire seul
Piloter un rover au joystick depuis la Terre ? Impossible. Selon la position des deux planètes, un ordre met de 3 à 22 minutes pour atteindre le rover Perseverance. L’équipe prépare donc la journée à l’avance, envoie un plan par le réseau d’antennes Deep Space Network, et découvre le résultat plus tard.
Pendant 28 ans, ce plan a reposé sur des « conducteurs » humains. Ils étudient les images orbitales, parfois avec des lunettes 3D sur le nez, puis posent des points de passage, en général espacés de 100 m au plus pour limiter les risques. Le rover exécute. Simple sur le papier.
Le problème, c’est ce que l’orbite ne montre pas. La caméra HiRISE de Mars Reconnaissance Orbiter voit les grands traits du terrain, pas forcément chaque bloc qui barre le chemin. En 2023, dans le champ de blocs de « Snowdrift Peak », Perseverance a roulé 759 m pour une ligne droite de 520 m. Une bonne partie du détour venait de rochers absents des images orbitales, contournés par le rover lui-même.
Sur Terre, une voiture autonome s’appuie en général sur des routes, des cartes et un positionnement par satellite. Un drone autonome profite lui aussi du GPS. Sur Mars, rien de tout cela : ni route, ni constellation de satellites de positionnement. Entre deux points de passage, le rover doit voir, juger et corriger seul. C’est exactement le travail d’AutoNav.
Perseverance : navigation autonome, mode d’emploi
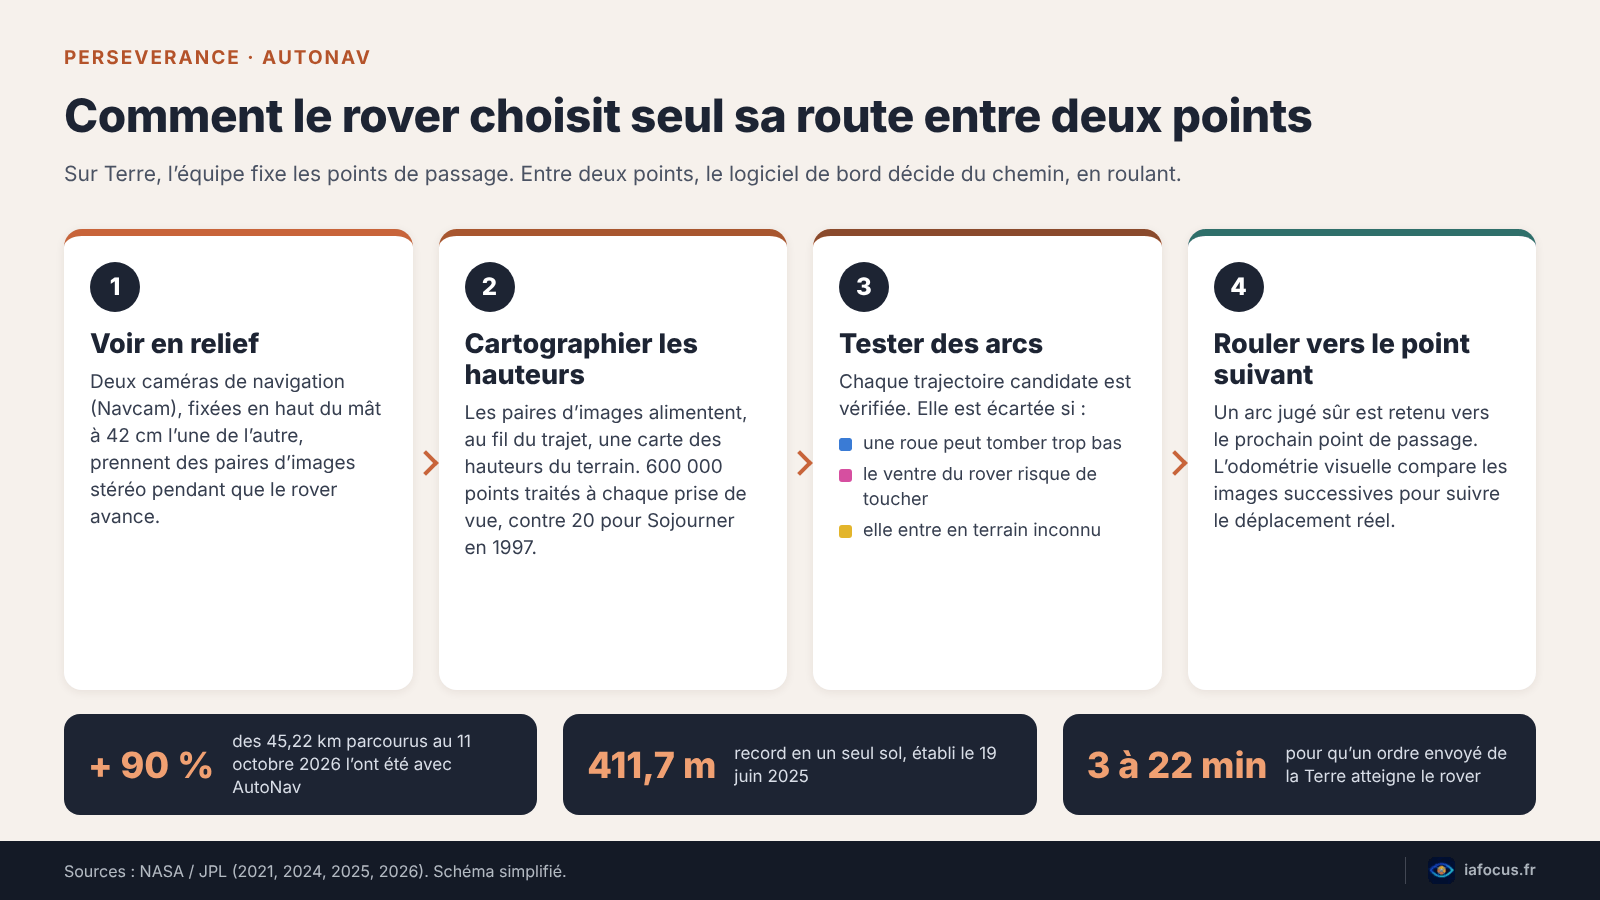
Tout commence en haut du mât. Deux caméras de navigation couleur, les Navcam, y sont fixées à 42 cm l’une de l’autre, comme une paire d’yeux. La NASA assure qu’elles distinguent un objet de la taille d’une balle de golf à 25 m. En comparant les deux images, le logiciel calcule la distance de chaque point du sol : c’est la vision stéréo, le principe qui nous donne la perception du relief.
Ces mesures nourrissent une carte des hauteurs, construite au fil des images. En 1997, Sojourner, le tout premier rover martien, évaluait le chemin avec 20 points de mesure. Perseverance en traite 600 000 à chaque prise de vue.
Vient ensuite le tri. Le module ENav (pour enhanced navigation) dresse une liste de trajectoires candidates, des arcs qui partent de l’avant du rover, et les classe. Les mieux placées passent un contrôle de sécurité, l’algorithme ACE (Approximate Clearance Evaluation). Un arc est écarté si une roue risque de tomber trop bas, si le terrain peut heurter le ventre du rover, ou s’il s’aventure en zone inconnue. Le premier qui passe le contrôle est retenu, toujours en direction du point de passage fixé depuis la Terre.
La subtilité, c’est que tout se passe en roulant. L’équipe appelle ça « réfléchir en conduisant ». Pour faire tourner AutoNav, Perseverance dispose d’un calculateur dédié à la vision, le Vision Compute Element, qui avait guidé l’atterrissage en février 2021 et sert désormais à plein temps à la navigation. L’ordinateur principal garde la main sur le reste. À titre de comparaison, Sojourner devait s’arrêter tous les 13 cm pour réfléchir, Spirit et Opportunity tous les 50 cm au mieux.
Reste à savoir où l’on se trouve. Le rover compare ses images successives pour estimer son déplacement réel, patinage des roues compris : c’est l’odométrie visuelle. Construire une carte tout en se situant dedans : c’est tout le sujet du SLAM en robotique. Sur Mars, il se pose sans le moindre repère extérieur.
Plus vite, plus loin : ce qui a changé depuis 2021
En 2021, le JPL évoquait une vitesse de pointe possible de 120 m par heure, contre environ 20 m/h pour Curiosity avec sa version antérieure d’AutoNav. Et encore : Curiosity s’en servait peu, car des pierres pointues trouaient ses roues et son logiciel ne les évitait pas.
Les records ont suivi. Avec AutoNav aux commandes, Snowdrift Peak, ce champ de blocs large de plus d’un demi-kilomètre, a été franchi en six sols de conduite autonome, environ douze de moins que ce qu’il aurait fallu à Curiosity selon l’équipe. Le 19 juin 2025, le rover Perseverance a parcouru 411,7 m en un seul sol, son record personnel. Steven Lee, chef de projet au JPL, parle désormais de trajets devenus routiniers.
Le vrai déblocage date de février 2026. Jusque-là, l’odométrie visuelle accumulait de petites erreurs : sur un long trajet, l’erreur du rover sur sa propre position pouvait atteindre 35 m. Par prudence, il s’arrêtait parfois trop tôt, persuadé d’être trop près d’un danger, et attendait que la Terre le rassure. Avec Mars Global Localization, il compare un panorama de ses Navcam aux cartes orbitales embarquées et se situe à environ 25 cm près, en deux minutes.
L’astuce matérielle vaut le détour. L’algorithme tourne sur le processeur de la station de base qui servait à dialoguer avec l’hélicoptère Ingenuity, une puce commerciale plus de 100 fois plus rapide que les deux ordinateurs principaux du rover, dérivés d’un matériel de 1997. Ingenuity, retiré après 72 vols, a donc laissé un drôle de cadeau. Testée d’abord sur 264 arrêts passés du rover, la méthode a trouvé la bonne position à chaque fois.
Dernière brique, évoquée au moment du record : selon Mark Maimone, responsable adjoint des opérations robotiques, le logiciel le plus récent apprend au rover à « moins braquer et rouler davantage », et à vérifier sa position sur les cartes orbitales en plein trajet.
Où est l’IA sur Mars, exactement ?
Soyons précis, parce que le sujet attire les raccourcis. AutoNav appartient bien au champ où la robotique et l’intelligence artificielle se rejoignent : percevoir, planifier, décider. Mais d’après les publications du JPL, le cœur du système repose sur des calculs géométriques et des contrôles de sécurité prudents, pas sur un modèle entraîné à reconnaître les dangers. On comprend pourquoi. À 225 millions de kilomètres en moyenne de toute dépanneuse, un logiciel prévisible vaut mieux qu’un logiciel brillant.
L’apprentissage automatique n’est pas absent des laboratoires pour autant. Une équipe du JPL a publié en 2021 une étude où un modèle de machine learning aide ENav à mieux classer les trajectoires avant le contrôle ACE, qui reste en place. Le gain annoncé, en simulation : moins de calculs et des chemins plus efficaces. Rien, dans les communiqués de la NASA, n’indique que cette méthode tourne aujourd’hui à bord. Ce type d’IA sur Mars reste, pour l’instant, une piste de laboratoire.
L’IA générative, elle, est arrivée côté Terre. Les 8 et 10 décembre 2025, le rover Perseverance a suivi pour la première fois des itinéraires dont les points de passage avaient été choisis par une IA, et non par les planificateurs humains. Le JPL a confié l’analyse des images HiRISE et des données de pente à des modèles vision-langage, en l’occurrence Claude, d’Anthropic : repérer roche nue, champs de blocs et rides de sable, puis tracer un chemin continu. Le rover a roulé 210 m, puis 246 m.
Personne n’a envoyé ces ordres les yeux fermés. Les commandes sont d’abord passées par le jumeau numérique du rover, une réplique virtuelle, avec plus de 500 000 variables de télémétrie vérifiées. Et le mot « autonome » n’a pas ici le sens qu’il prend chez un agent autonome d’assistant conversationnel : le rover ne se fixe aucun objectif, il gère le chemin vers des cibles choisies par l’équipe.
Les limites : soleil, terrain inconnu et prudence
Le premier frein d’AutoNav a quelque chose de poétique : la lumière. Quand le rover roule face au Soleil, les reflets dans les caméras de navigation gênent la vision, et l’équipe préfère le garer avant le milieu de l’après-midi. Mark Maimone y voit la prochaine frontière : apprendre au rover à voir malgré ces artefacts donnerait une journée de travail plus longue à tous les rovers qui suivront.
Deuxième frein, l’inconnu. Un arc qui entre dans une zone non cartographiée est rejeté d’office. Le contrôle ACE, lui, raisonne sur le pire cas, un choix dicté par des ordinateurs de vol lents, comme le RAD750 cadencé jusqu’à 200 MHz. Il peut donc écarter un passage qui aurait été praticable. C’est le prix de la sécurité, et franchement, on voit mal qui voudrait l’inverse.
Troisième limite, la plus simple : pour Perseverance, navigation autonome ne veut pas dire libre arbitre. AutoNav ne décide pas où aller. Scientifiques et planificateurs choisissent les cibles et les points de passage, le logiciel gère le chemin entre les deux. Même l’essai d’IA générative de décembre 2025 laissait le dernier mot aux ingénieurs. Ce partage des rôles rappelle le débat sur la supervision humaine des systèmes d’IA, en version tout-terrain.
Et l’Europe dans tout ça ?
La France est déjà sur le mât du rover Perseverance. Juste au-dessus des Navcam, la tête du mât abrite SuperCam, un instrument d’analyse des roches. Sa partie française, le « Mast Unit », a été conçue et fabriquée sous la responsabilité du CNES, avec l’IRAP. Rien à voir avec la conduite, mais le rover qui bat des records embarque un morceau d’ingénierie française.
Côté autonomie, l’Agence spatiale européenne prépare son propre rover, Rosalind Franklin. L’ESA vise un lancement en 2028 et un atterrissage en 2030. Avec une ou deux courtes sessions de communication par sol, il devra lui aussi se débrouiller : cartes numériques tirées de ses caméras stéréo, trajectoire calculée à bord, environ 100 m par sol. La philosophie est la même que chez Perseverance : navigation autonome d’abord, avec une ambition chiffrée plus modeste.
Foire aux questions
Quelle distance Perseverance a-t-il parcourue sur Mars ?
Au 11 octobre 2026, 45,22 km, selon la NASA. Ce jour-là, au sol 2 006, il a dépassé les 45,16 km d’Opportunity, l’ancien record sur un autre monde. Et le compteur tourne encore : la mission prolongée doit durer jusque vers la fin de 2028.
AutoNav, c’est de l’intelligence artificielle ?
Au sens large, oui : le logiciel perçoit le terrain, planifie et décide seul de sa trajectoire. Mais c’est de la robotique classique (vision stéréo, cartes des hauteurs, contrôles de sécurité), pas un modèle génératif. L’IA générative a servi depuis la Terre, pour choisir des points de passage lors de deux trajets en décembre 2025. Parler d’IA sur Mars est donc juste, à condition de dire laquelle.
Le rover Perseverance roule-t-il sans aucune intervention humaine ?
Pas tout à fait. Sur Perseverance, navigation autonome veut dire autonomie entre deux points : l’équipe choisit les destinations et les points de passage, puis valide chaque plan avant de l’envoyer. Sur le trajet, en revanche, le rover choisit seul son chemin. Depuis février 2026, il sait aussi se relocaliser sur les cartes orbitales, ce qui l’autorise à rouler plus longtemps sans attendre la Terre.
Pourquoi Perseverance ne roule-t-il pas plus vite ?
Par prudence. Le JPL évoquait en 2021 une vitesse de pointe possible de 120 m par heure. Les contrôles de sécurité d’AutoNav rejettent tout passage douteux ou inconnu, les reflets du Soleil écourtent certaines journées, et les arrêts scientifiques prennent du temps. Son meilleur score reste 411,7 m en un seul sol.
Sources
- NASA : record de distance de Perseverance (12 octobre 2026)
- NASA : Mars Global Localization (18 février 2026)
- NASA JPL : premiers trajets planifiés par IA (30 janvier 2026)
- NASA JPL : PIA26645, record en un sol (juin 2025)
- NASA JPL : systèmes autonomes de Perseverance (21 septembre 2023)
- NASA JPL : AutoNav prend le volant (1er juillet 2021)
- NASA Photojournal : PIA24723, premier trajet AutoNav
- NASA : composants du rover Perseverance
- NASA Science : comment l’équipe commande Perseverance
- NASA NTRS : planification de trajectoire par machine learning (JPL, 2021)
- ESA : rover ExoMars Rosalind Franklin
- ESA : FAQ sur la mission Rosalind Franklin
- CNES : Mars 2020 / Perseverance / SuperCam
iafocus.fr est un site dédié à l’intelligence artificielle, aux outils IA et aux usages concrets pour gagner du temps, créer plus vite et rester à jour.