Les robots prennent de plus en plus de place dans nos vies. Mais c’est surtout un modèle qui attire l’attention : le robot humanoïde. Ce qui le distingue ? Sa morphologie humaine, bien sûr, mais aussi ses capacités d’interaction et son potentiel d’autonomie.
Fascination technologique d’un côté, interrogations sur leur utilité réelle de l’autre : les robots humanoïdes oscillent entre fiction et réalité. Ce dossier répond à trois questions. Que sait faire un robot humanoïde aujourd’hui ? Où est-il réellement déployé ? Et comment distinguer une démonstration filmée d’un usage quotidien ?
Qu’est-ce qu’un robot humanoïde ?
Un androïde, ou robot humanoïde, est une machine conçue pour imiter la silhouette du corps humain et, dans la mesure du possible, son comportement : doté d’une structure articulée, il a en général une tête, deux bras, deux jambes et un torse, de quoi reproduire des gestes humains. Le but de ce design : faciliter la polyvalence et la communication avec les personnes.
Bureaux, habitations, hôpitaux : sa morphologie humaine lui permet d’évoluer dans des environnements pensés pour nous. Pour contrôler leur équilibre et leur bipédie, ces machines s’appuient sur des mécaniques avancées. Et pour analyser leur environnement, sur l’intelligence artificielle.
Les fondamentaux de la structure et du fonctionnement
Chaque robot humanoïde met en jeu plusieurs éléments. La structure articulée, inspirée du squelette humain, lui donne sa liberté de mouvement, sa capacité de préhension et une locomotion qui rappelle la nôtre. Le tout repose sur l’intégration de capteurs, de moteurs, de processeurs et d’algorithmes.
L’intelligence artificielle y prend une place croissante (détection d’obstacles, réaction aux commandes vocales, reconnaissance de visages), et cette perception rend la machine plus polyvalente, plus apte aux tâches qui demandent autonomie et flexibilité. Prenez la localisation dans l’espace : elle mobilise les mêmes algorithmes que ceux décrits dans notre dossier sur le SLAM en robotique.
Applications : où le robot humanoïde est-il réellement déployé ?
Il fait régulièrement sensation dans des vidéos impressionnantes. Mais hors des laboratoires ? Dans quelques secteurs, ces machines commencent à sortir de la phase expérimentale.
La recherche scientifique s’en sert comme modèles, pour étudier la locomotion bipède ou simuler des comportements complexes. Côté universités, de nombreux laboratoires affinent leurs travaux sur la motricité avec des plateformes humanoïdes.
Déploiements réels : quels domaines sont concernés ?
Dans la santé, des robots à morphologie humaine accueillent, orientent ou assistent physiquement des patients à mobilité réduite. Les établissements éducatifs, eux, explorent l’intérêt d’une interaction qui facilite l’apprentissage.
L’industrie s’y intéresse quand certaines tâches exposent les travailleurs à des risques, ou demandent de la précision dans des zones difficiles d’accès. Mais ces déploiements restent modestes en nombre. Presque toujours un site unique, un usage unique. Agility Robotics veut changer d’échelle avec le robot Digit 5, conçu pour travailler près des préparateurs sans barrière de protection.
Robot humanoïde : cinq questions à se poser devant une vidéo
Ici se joue la différence entre l’enthousiasme et l’information. Une séquence spectaculaire ne dit presque rien de la fiabilité réelle d’une machine. Pour en évaluer la portée, cinq questions simples suffisent. La vidéo publiée par Google le 13 octobre 2026, où un robot humanoïde guidé par Gemini 4 Argon joue au cornhole, s’y prête bien : nous la passons au crible dans notre article sur Gemini Robotics.
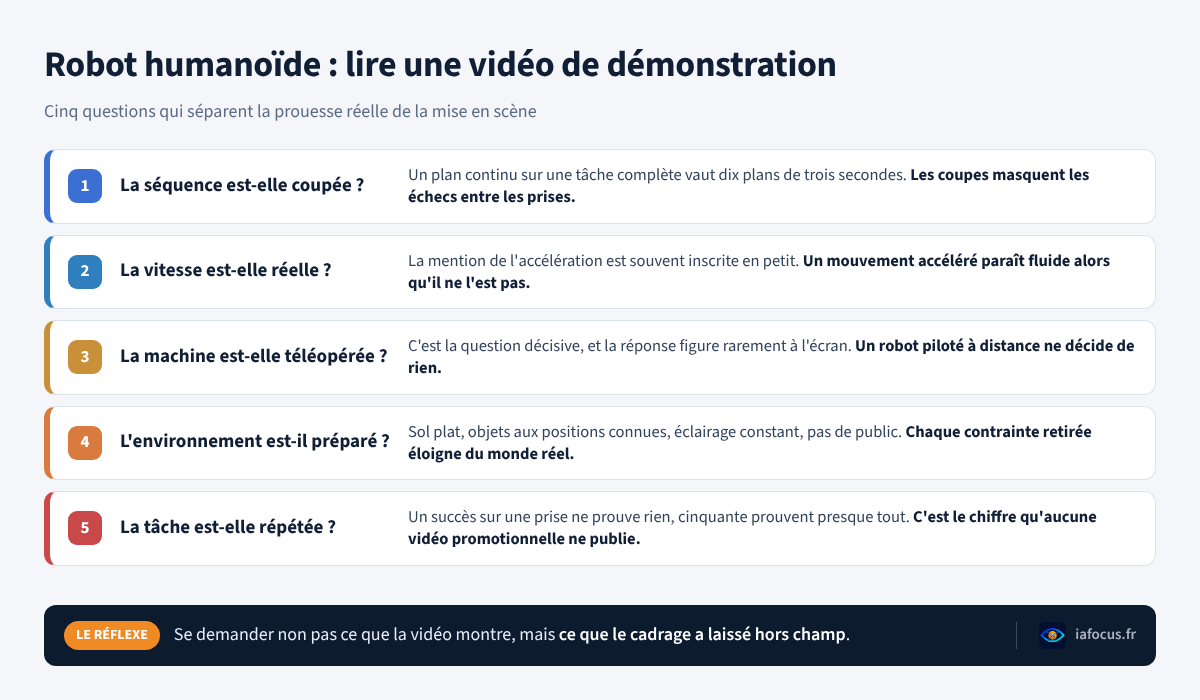
La séquence est-elle coupée ? Dix plans de trois secondes valent infiniment moins qu’un plan continu, sans coupe, sur une tâche complète. Les coupes, elles, masquent les échecs entre les prises.
La vitesse est-elle réelle ? Cherchez la mention de l’accélération, souvent écrite en petit. Accéléré, un mouvement paraît fluide. À vitesse normale, cette fluidité n’existe pas.
La machine est-elle téléopérée ? La question décisive, celle dont la réponse figure rarement dans la vidéo. Piloté à distance par un humain en combinaison de capture de mouvement, un robot humanoïde produit des gestes bluffants — mais il ne décide de rien.
L’environnement est-il préparé ? Sol plat comme un billard, objets aux positions connues, éclairage constant, pas de public : chaque contrainte retirée éloigne la démonstration du monde réel.
La tâche est-elle répétée ? Réussir une prise ne prouve rien. Réussir cinquante prises consécutives prouve presque tout. Et c’est justement la donnée que les vidéos promotionnelles ne publient jamais.
Rien, dans cette grille de lecture, n’est propre à la robotique. On y retrouve les réflexes que nous décrivons pour détecter les deepfakes en vidéo, avec la même question de fond : qu’est-ce que le cadrage ne montre pas ?
Autonomie et intelligence artificielle : des progrès constants
Ce que cherchent les concepteurs ? Accroître l’autonomie du robot humanoïde. Tenir plus longtemps sur batterie, oui, mais surtout décider, planifier des trajectoires et adapter les mouvements sans supervision continue.
Grâce aux algorithmes sensoriels, des machines savent désormais se déplacer en espace restreint, ajuster leur posture en cas de déséquilibre ou reconnaître des objets, et cette bascule vers la décision autonome recoupe ce que nous décrivons à propos des agents autonomes logiciels. À ceci près qu’il s’agit, cette fois, d’un corps physique.
Locomotion, bipédie et défis mécaniques
La locomotion d’un robot à morphologie humaine reste un sacré casse-tête technique. Reproduire une marche naturelle, ou courir, demande des calculs pointus d’équilibre, d’articulation et de coordination.
Sur surface plane, certaines expériences montrent des robots qui atteignent des vitesses intéressantes. Les sols irréguliers, en revanche, restent difficiles à gérer, et plus la bipédie se rapproche du pas humain, plus elle devient compliquée à maîtriser face à l’imprévu.
- Équilibrage dynamique permanent pour éviter la chute
- Franchissement de marches et d’escaliers
- Gestion de la propulsion pour courir ou sauter
- Adaptation constante du centre de gravité
Tout cela exige une structure à la fois résistante et légère. Sans oublier l’électronique embarquée ni la dissipation thermique des actionneurs : c’est souvent elle qui limite la durée d’usage, bien avant la batterie.
Pourquoi la forme humaine n’est pas toujours le bon choix
La critique la plus sérieuse adressée au robot humanoïde vient de l’intérieur de la discipline. La bipédie coûte cher : en énergie, en complexité mécanique, en risque de chute. Pour un gain qui n’est pas toujours au rendez-vous.
Sur un sol plat et régulier (un entrepôt, un hôpital, un bureau), une base à roues fait mieux, consomme moins et ne tombe jamais. Et pour saisir des objets, un bras articulé monté sur cette base offre la même dextérité, sans les jambes. Bref, beaucoup de tâches présentées comme le terrain naturel des humanoïdes sont, dans les faits, mieux traitées par des machines spécialisées, comme le drone autonome quand il s’agit d’inspecter en hauteur.
La forme humaine garde tout de même deux avantages réels, qu’il faut nommer clairement. Le premier : un environnement qu’on ne peut pas modifier (escaliers, poignées, outils conçus pour des mains humaines). Le second est social. Dans l’accueil, l’éducation ou l’accompagnement, une silhouette familière change la qualité de l’échange.
Un robot humanoïde se justifie quand on ne peut pas adapter le lieu, ou quand la relation compte autant que la tâche. Partout ailleurs, la forme humaine relève plus du choix esthétique et commercial que de la décision d’ingénierie.
Interaction humain-machine : communication et acceptation
Pour que le robot humanoïde entre dans notre quotidien, le dialogue doit être fluide. Là, l’apparence anthropomorphe fait plus qu’apporter un confort ergonomique : elle facilite l’identification, nourrit la confiance et encourage la compréhension mutuelle.
Reconnaissance vocale, lecture faciale, gestes : combinés, ils enrichissent les façons d’échanger, et même un utilisateur novice peut donner un ordre à la voix ou demander un geste, que ce soit pour l’assistance à domicile ou pour la médiation dans l’espace public.
Bémol : plus une machine ressemble à un humain sans l’égaler tout à fait, plus elle peut mettre mal à l’aise. C’est la « vallée dérangeante », et elle explique pourquoi de nombreux constructeurs assument désormais une apparence franchement mécanique plutôt que réaliste.
Polyvalence : limites et promesses
Parmi les grands espoirs placés dans le robot humanoïde, il y a sa polyvalence. Un même modèle pourrait, en théorie, porter des objets, accompagner une personne âgée, surveiller un site ou assister un enseignant. Tout dépendrait du logiciel embarqué. Le robot humanoïde BYD, dont le brevet a été publié le 9 octobre 2026, vise d’abord l’accueil et le service.
Sauf que les limites actuelles freinent cette transition. Adapter la machine à des situations nouvelles, manipuler finement de petits outils, corriger ses erreurs en temps réel : autant d’obstacles qui résistent, malgré les progrès des laboratoires.
| Fonctionnalité | Niveau de maîtrise actuel | Exemple d’application |
|---|---|---|
| Bipédie stable | Bon | Déplacement sur sol plat |
| Reconnaissance vocale | Moyen | Dialogue simple avec les usagers |
| Manipulation précise | Faible | Assemblage d’objets délicats |
| Navigation autonome | Bon en intérieur | Patrouille dans un bâtiment |
| Autonomie énergétique | Faible | Une journée de travail complète |
Le tableau le montre : certaines compétences progressent vite, beaucoup en sont encore au stade du prototype. Entre la démonstration filmée et un robot pleinement opérationnel, l’écart reste important.
Les briques technologiques qui manquent encore
Derrière le mot « progrès », quatre verrous précis expliquent pourquoi un robot humanoïde de laboratoire ne devient pas un produit. Le plus surprenant ? Aucun ne relève du logiciel.
Les actionneurs. Un muscle humain développe une force considérable pour une masse dérisoire. Il se refroidit tout seul, encaisse les chocs. Les moteurs électriques et les réducteurs qui en tiennent lieu ? Lourds, ils chauffent et ils cassent. Pour toute la discipline, c’est le premier facteur limitant.
L’énergie. Marcher coûte cher quand il faut corriger l’équilibre en permanence. À masse égale, un robot bipède consomme bien davantage qu’une base à roues. Son autonomie plafonne donc à quelques heures.
Le toucher. Pression, glissement, texture : nos mains sont couvertes de capteurs qui mesurent tout cela. Les mains robotiques en sont encore loin. Et sans retour tactile, saisir un objet fragile relève du calcul plutôt que du geste.
La robustesse à l’imprévu. Placez un robot humanoïde, performant dans un environnement connu, face à une situation absente de son entraînement : il se retrouve démuni. Cette fragilité au cas particulier reste le grand écart entre la démonstration et le terrain.
Ces quatre verrous progressent. Lentement. Et aucun ne se lèvera grâce à une percée logicielle isolée.
Applications en recherche et perspectives
La généralisation des robots à morphologie humaine n’est pas pour demain. En recherche, pourtant, ils comptent beaucoup : chaque génération affine la compréhension du mouvement et la conception d’algorithmes capables d’imiter notre logique d’action.
Beaucoup de chercheurs y voient une occasion d’explorer l’intelligence corporelle. Étudier comment une machine apprend, improvise ou échoue, c’est parfois mieux comprendre nos propres stratégies motrices. Cette dynamique fait partie du mouvement plus large que retrace notre panorama de la robotique augmentée par l’intelligence artificielle.
Robot humanoïde : les questions fréquentes
Un robot humanoïde peut-il travailler une journée entière ?
Rarement. L’autonomie énergétique se compte en heures (souvent moins sous charge) et la dissipation thermique des actionneurs oblige à faire des pauses, si bien que les déploiements réels s’organisent autour de créneaux courts ou de stations de recharge fréquentes.
Les robots humanoïdes des vidéos sont-ils autonomes ?
Pas toujours. Et c’est l’information qui manque le plus souvent. Beaucoup de séquences spectaculaires montrent une machine téléopérée, ou qui suit une trajectoire préprogrammée. L’autonomie décisionnelle réelle ? Bien plus modeste que ce que suggèrent les images.
Combien coûte un robot humanoïde ?
Tout dépend de ce qu’on achète : entre une plateforme éducative de quelques milliers d’euros et un robot de recherche à plusieurs centaines de milliers, l’écart est considérable. Quant aux modèles grand public, les annonces restent pour l’instant… des annonces.
Pourquoi certains robots humanoïdes n’ont-ils pas de visage ?
Un choix assumé, face à la vallée dérangeante. Trop réaliste mais imparfait, un visage met l’interlocuteur mal à l’aise, alors qu’une tête neutre ou franchement mécanique passe mieux. Et la conception s’en trouve simplifiée : un visage expressif mobilise une vingtaine d’actionneurs, pour un bénéfice fonctionnel nul.
Un robot humanoïde peut-il monter un escalier ?
Oui, plusieurs plateformes en sont capables. Mais la démonstration se fait presque toujours sur des marches régulières, connues à l’avance. Un vrai escalier (marches inégales, tapis, rampe, objets posés) reste nettement plus difficile, et c’est un bon test pour juger une vidéo.
Remplaceront-ils des emplois ?
À court terme, la question se pose surtout pour des tâches précises et pénibles, en environnement contrôlé. Remplacer un poste entier demanderait une polyvalence qui n’est pas atteinte. Et au coût actuel, l’équation économique reste défavorable dans la plupart des cas.
Le robot humanoïde reste avant tout un objet de recherche et de démonstration plutôt qu’un outil du quotidien. C’est moins spectaculaire que ce que laissent croire les vidéos, mais plus intéressant : chaque progrès sur l’équilibre, la préhension ou la décision autonome éclaire un peu mieux ce que signifie agir dans le monde physique.